Automatización robótica en líneas de ensamble: seguridad y productividad
Por Redacción Automatización LatAm · 16 de noviembre de 2026 · Fuente original: Plant Engineering
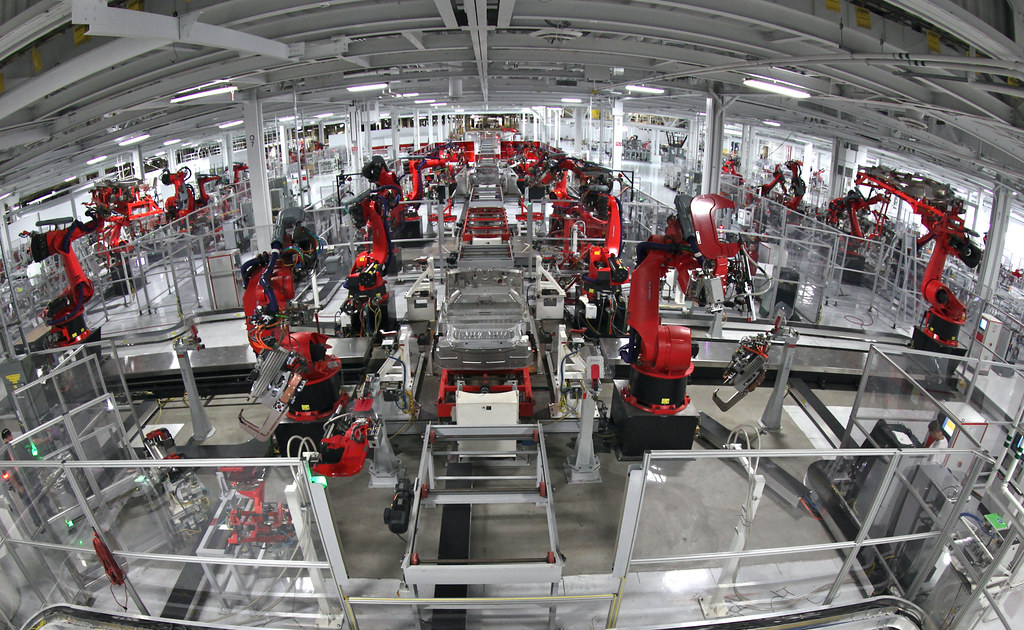
Foto: jurvetson · Openverse · CC BY 2.0
Una línea de manufactura de electrodomésticos implementó robots colaborativos y visión de máquina para reducir lesiones ergonómicas y acelerar cadencias de producción. El caso demuestra cómo la automatización equilibra protección laboral con eficiencia operacional.
El dilema operacional en líneas de alto volumen
Las plantas manufactureras de electrodomésticos enfrentan un reto estructural: incrementar la velocidad de producción sin sacrificar la integridad física de los operarios. En Latinoamérica, donde sectores como electrodomésticos (Brasil, México), manufactura automotriz y bienes de consumo crecen en volumen, muchas instalaciones aún dependen de ensamble manual intensivo. Esta configuración genera dos problemas económicos: incrementa la frecuencia de lesiones musculoesqueléticas (LME) —que elevan costos de póliza de seguros y rotación de personal— y limita la cadencia porque el factor humano no puede acelerar indefinidamente sin riesgos.
Solución integrada: robots, visión y neumática
El enfoque descrito combina tres tecnologías complementarias. Los robots colaborativos (cobots) —diseñados para trabajar junto a operarios sin barreras de seguridad adicionales si cumplen la norma ISO/TS 15066 sobre limitación de fuerza— se encargan de tareas repetitivas y de alto esfuerzo físico: manejo de piezas pesadas, inserciones de precisión, aplicación de adhesivos o sujetadores. La visión de máquina (cámaras industriales con procesamiento de imágenes) verifica alineación de componentes, detecta defectos de moldeo o daños antes de que pasen a etapas posteriores, eliminando inspección manual lenta y propensa a error. Los componentes neumáticos (cilindros, válvulas, reguladores) actúan como interfaces simples y robustas entre el controlador del robot (típicamente basado en PLC o ROS industrial) y los actuadores finales (pinzas, ventosas).
Esta integración es característica de un enfoque “modular” que permite adaptar la celda a diferentes productos o variantes sin rediseño completo del hardware. Un integrador industrial instala HMI (interfaz hombre-máquina) basada en pantalla táctil donde el operario supervisa el proceso, recibe alertas de fallos de visión o bloqueos del robot, e interviene en excepciones.
Mecánica del aumento de productividad
El robot ejecuta ciclos a velocidad consistente (típicamente 10–20 ciclos/minuto en ensamble, dependiendo de la complejidad), sin fatiga. Un operario humano en la misma tarea, sometido a esfuerzo sostenido, ralentiza después de 2–3 horas y comete más errores. La visión aporta retroalimentación instantánea: si una pieza está desalineada 2 mm, la cámara lo detecta en milisegundos y el PLC detiene el robot o corrige con actuadores neumáticos antes de que se suelde o pegue incorrectamente. Esto reduce rechazo y retrabajo.
Desde la perspectiva de seguridad, el operario se posiciona en puntos de carga/descarga o supervisión, áreas de bajo riesgo de contacto. El robot asume tareas que, de realizarse manualmente durante 8 horas, generarían síndrome del túnel carpiano, lumbalgias o lesiones de hombro. Las estadísticas de plantas modernas muestran reducción de 30–50 % en incidentes relacionados con carga manual tras implementación de cobots.
Lectura para la industria latinoamericana
En Brasil, México, Colombia y Argentina, la mayoría de plantas de electrodomésticos y componentes (válvulas, motores, armazones metálicos) operan con margen operativo ajustado (3–8 % EBIT típicamente). Un cobot de rango medio (Universal Robots UR10e, ABB GoFa, Fanuc CRX) cuesta entre USD 45,000–80,000; agregar visión 2D/3D suma USD 15,000–30,000; software de integración y puesta en marcha USD 20,000–50,000. Inversión total: USD 80,000–160,000 por celda. Para una línea con 3–4 celdas, estamos en USD 240,000–640,000.
Esta cifra es asequible si genera retorno en 24–36 meses. El cálculo económico: supongamos una línea que procesa 400 unidades/día a 2 turnos con operarios humanos, con 15 % de ausentismo anual (enfermedad, lesión). Un cobot incrementa a 500–550 unidades/día con 2 % ausentismo. Diferencia: 50–150 unidades/día × USD 20–50 de margen neto (típico en electrodomésticos pequeños) = USD 1,000–7,500 de flujo incremental diario. Anualizando (250 días): USD 250,000–1,875,000. ROI: 1.5–7.8 años en caso conservador.
El reto real en la región es la disponibilidad de integradores especializados. Distribuidores como Schunk, Schunk Intec, Festo (neumática e integración) y representantes locales de Universal Robots, ABB, Fanuc están presentes, pero hay brecha en talento de programación de visión industrial (OpenCV, Halcon) y PLC (Siemens S7-1200/1500, Beckhoff). Plantas medianas (100–500 empleados) a menudo dependen de empresas de ingeniería externa, lo que encarece el proyecto inicial.
La normativa es otro factor. En Brasil, NR-12 (seguridad de máquinas) exige certificación de equipos de automatización; en México, la NOM-004-STPS aplica requisitos similares. Un cobot debe validarse según ISO/TS 15066 antes de operar sin barrera. Esto requiere pruebas formales que distribuidores locales deben orquestar.
Qué vigilar a futuro
La próxima ola es integración con gemelos digitales y MES (Manufacturing Execution System). Algunos fabricantes ya ofrecen análisis de rendimiento en tiempo real: si la visión detecta un patrón de defectos (ej. desalineaciones cada 10 unidades), el gemelo digital simula ajustes de presión neumática o velocidad del robot antes de modificar la línea física. Esto es incipiente pero estratégico para competitividad.
También monitorear la maduración de robots móviles colaborativos (AMRs con brazos robóticos) para transporte y ensamble integrados, aunque su costo sigue siendo prohibitivo para plantas pequeñas de LatAm.
Este resumen es un análisis original. Para leer la noticia completa visita la fuente original: Plant Engineering →
Sigue leyendo
Entrenamiento robótico integrado: flujo completo desde captura a despliegue
Strands Agents, LeRobot y Hugging Face Storage Buckets conforman un pipeline unificado para capturar datos de robots, entrenarlos y desplegarlos sin cambiar de plataforma. Reduce fragmentación de herramientas en equipos de robótica.
Fuente: Hugging Face Blog
Festo moderniza terminal de válvulas VTUX para herramientas finales robóticas
Festo ha actualizado su terminal de válvulas VTUX, una solución modular para control neumático descentralizado en pinzas y herramientas finales de robots. Integra control de presión, generación de vacío y entrada/salida en una plataforma compacta montable en el punto de actuación, reduciendo consumo
Fuente: Design World Online
Cámaras de escaneo lineal CXP-12 capturan color y profundidad en una sola toma
Nuevas cámaras combinan imágenes en color de alta resolución con algoritmos de estéreo acelerados por GPU, entregando mapas de profundidad 3D e información RGB simultáneamente en una única adquisición.
Fuente: Manufacturing Tomorrow
Seguridad en edge y modelos IA: del laboratorio a la planta
Experto de Mekatronik analiza cómo diseñar infraestructura edge resiliente cuando aplicaciones de IA interactúan con sistemas de control industrial, y si proyectos académico-industriales deben adoptar disciplina de implementación productiva.
Fuente: IIoT World
Sistemas OT heredados fragmentan defensa en infraestructura crítica
Según el informe de Palo Alto Networks 2026, el 60% de organizaciones de infraestructura crítica enfrenta vulnerabilidades por legado tecnológico y herramientas de seguridad desintegradas. La fragmentación de soluciones debilita la resiliencia cibernética en plantas industriales.
Fuente: Industrial Cyber
Seguridad de agentes IA autónomos en entornos OT
Ante el despliegue de sistemas de IA que actúan de forma autónoma en plantas industriales, emergen desafíos críticos de seguridad operacional. Este análisis aborda cómo proteger infraestructura OT cuando los agentes IA toman decisiones sin intervención humana.
Fuente: IIoT World